



智世机器人四向穿梭车托盘 AS/RS 系统的主要设计原则是什么?
主要设计原则围绕平衡机器人利用率、减少无效移动、提升系统整体效率展开。
关键原则包括:
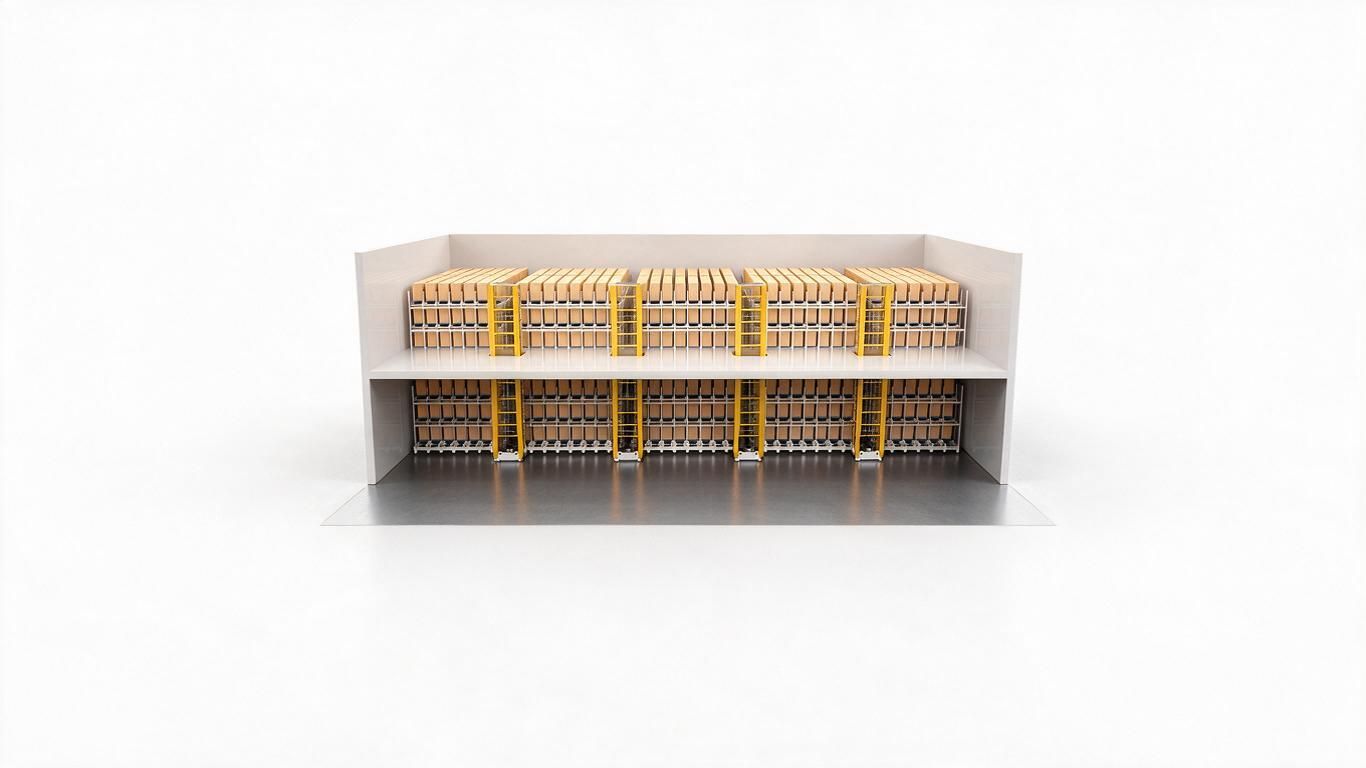
1. 机器人均衡分布
根据不同存储层的作业需求,合理配置四向穿梭车数量,实现设备资源均衡利用。
2. 减少楼层切换
优化机器人任务分配,避免不必要的不同货架层之间移动。
3. 降低区域穿越
通过合理任务规划,减少机器人在不同仓储区域之间的不必要移动。
4. 优化方向切换
规划机器人运行路径,减少不必要的方向切换,提高运行效率。
5. 主巷道规划
主巷道优先采用双向通行设计,而非环形路径设计,以提升物流流转效率。
6. 任务均衡分配
存储与取货任务应在以下维度进行均衡分配:
区域
楼层
巷道
对于高需求区域,可采用双巷道设计,以提升系统吞吐能力。
机器人运行路径通常通过 Z 型与 C 型路径策略进行优化。
智世机器人四向穿梭车仓库系统的存储深度如何设计?
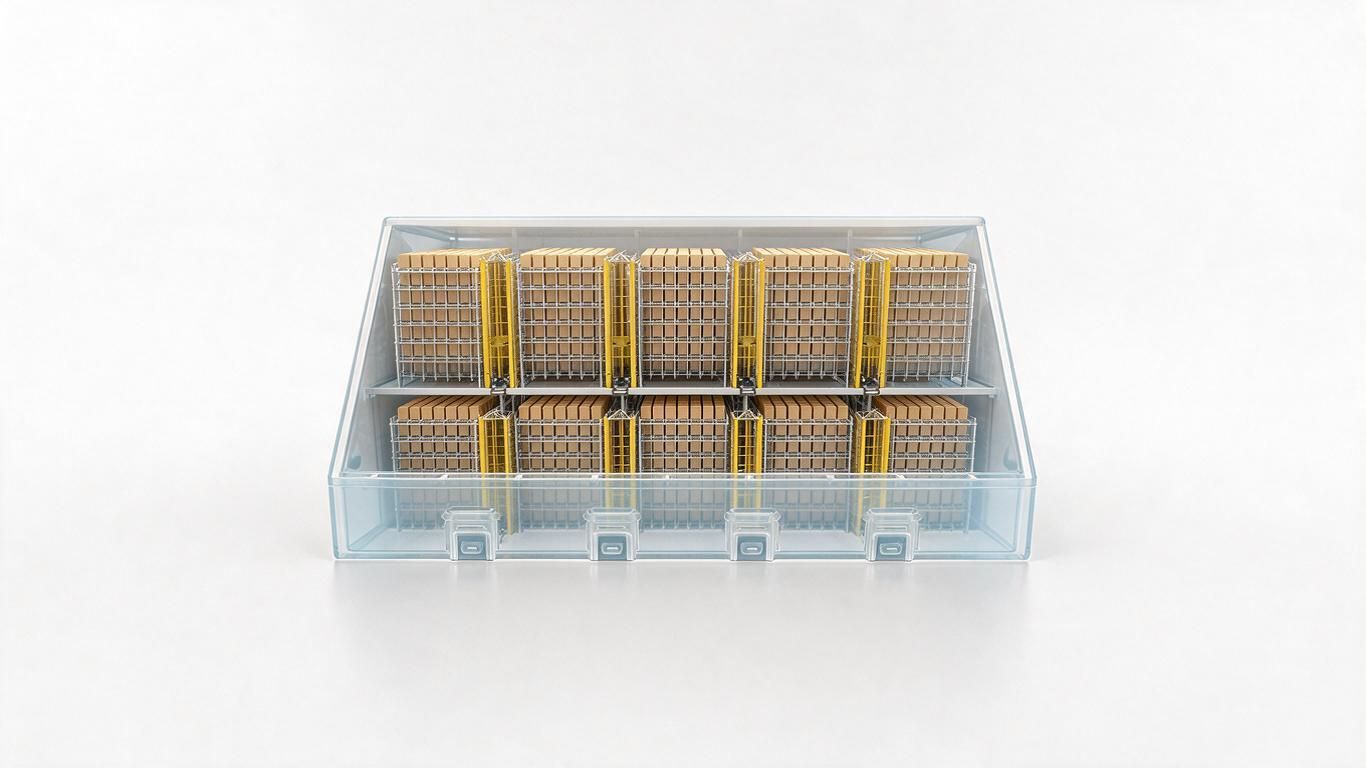
存储深度设计需要综合考虑 SKU 数量、存储需求以及仓库运营策略。
对于高密度存储系统:
U 表示存储 SKU 数量
S 表示所需存储货位数量
n 表示货架层数
推荐的平均单层存储深度计算公式为:
S / U / n × 2
该存储策略采用多层均衡配置方式,使不同楼层的多台四向穿梭车可以同时处理同一 SKU 的存取任务。
这种设计能够提升出库效率,并提供更灵活的存储规划。
对于两侧均设有巷道的存储区域,存储深度可根据实际运营需求进行调整。
四向穿梭车 AS/RS 项目前期仓库调研需要收集哪些数据?
在设计 ZS ROBOTICS 四向穿梭车仓储自动化方案前,需要对以下信息进行评估:
1. 托盘尺寸与运行环境
托盘规格及温度条件决定适合的穿梭车型号与系统配置。
2. 货物高度
包含托盘在内的货物高度决定:
货架层数
存储密度
整体仓库布局
3. SKU 数量
SKU 数量影响:
主巷道规划
存储深度设计
系统配置
4. 入库与出库吞吐需求
仓库所需吞吐能力决定:
四向穿梭车数量
提升机数量
输送系统配置
5. 物流流程与运营策略
物料搬运流程及仓库运营策略影响:
设备选型
系统布局
控制逻辑
6. 订单模式与波次规划
订单波次及拣选模式用于确定:
机器人分区
运行模式
调度策略
7. 补货与移库频率
移库操作频率影响:
存储深度配置
货架设计
详细的仓库分析能够确保系统在存储密度、吞吐能力与运营效率之间实现最佳平衡。
选择智世机器人四向穿梭车系统时需要考虑哪些关键技术要求?
对于高性能四向穿梭车托盘 AS/RS 项目,需要重点关注以下技术因素:
1. 机械驱动结构
四向穿梭车应采用无内部液体润滑的纯机械传动结构,以实现:
更便捷的维护
降低污染风险
提升运行可靠性
2. 多轮驱动系统
穿梭车应配置:
主巷道与副巷道均适用的四轮驱动系统
主巷道可选配额外辅助轮
多轮结构可提升:
运行稳定性
承载能力
跨越轨道间隙能力
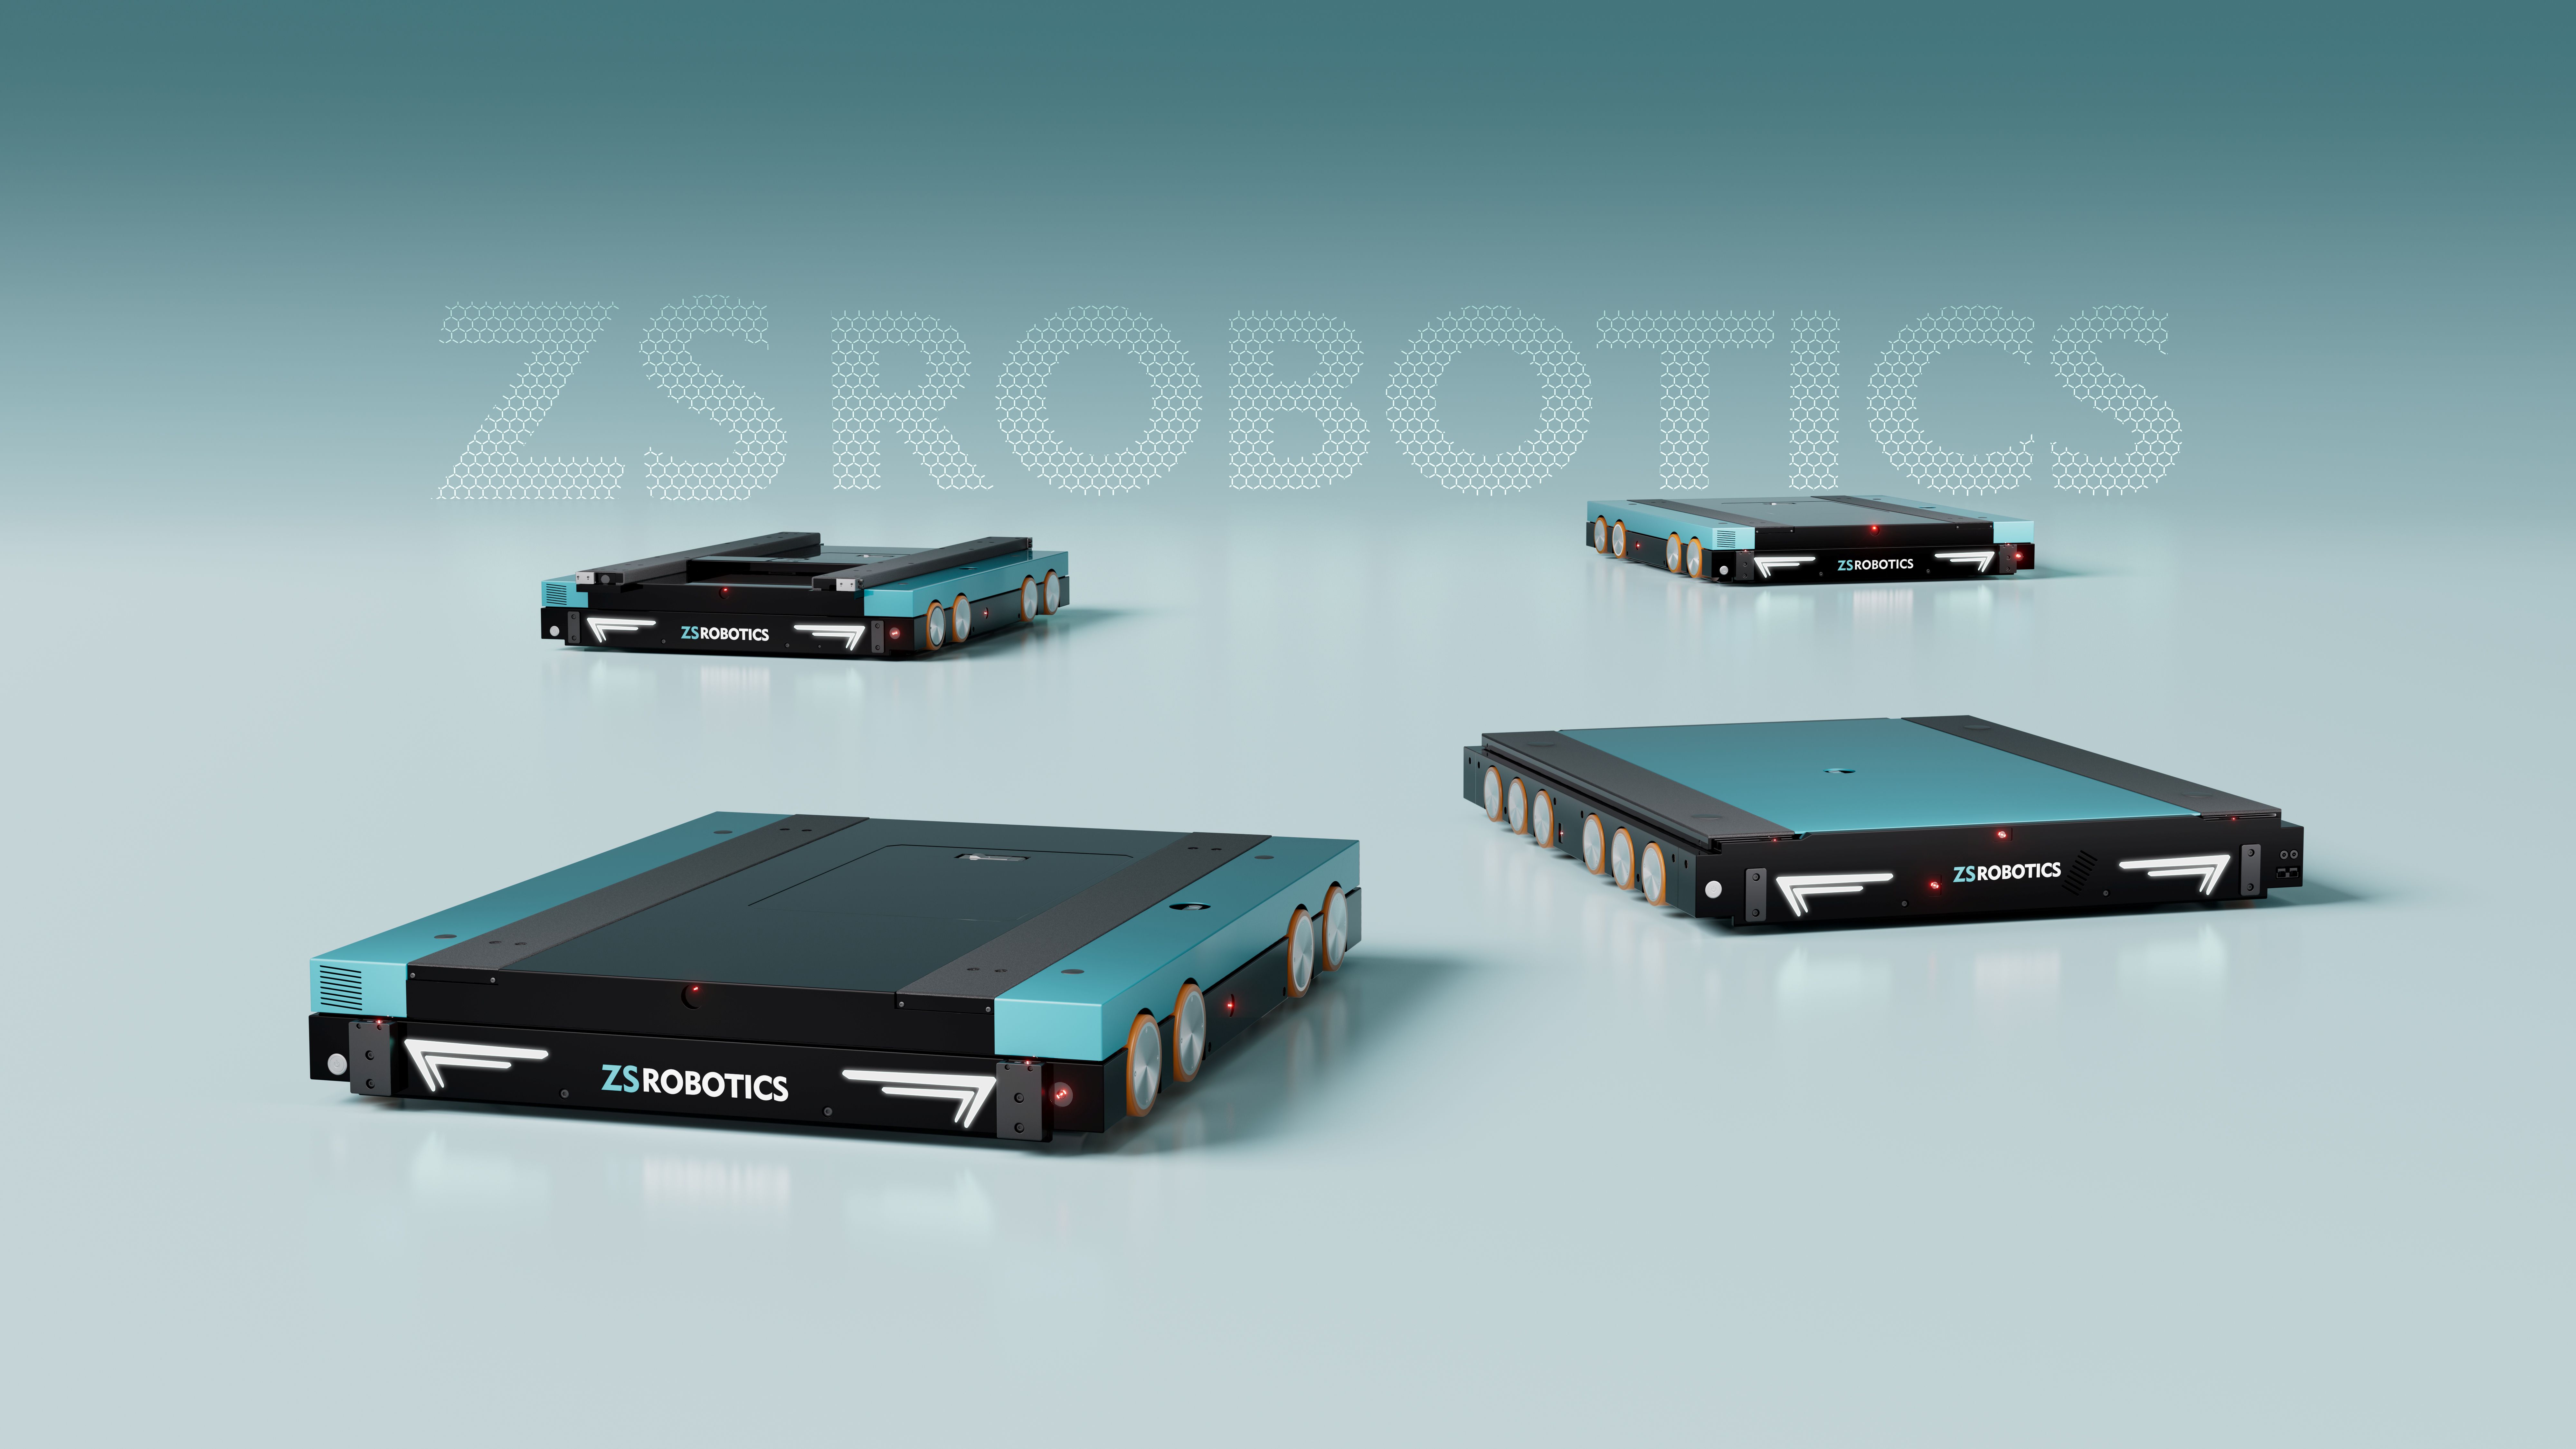
3. 紧凑型机器人结构
机器人本体厚度约 150 mm,可适配市场常见穿梭车货架轨道,减少货架定制需求,降低项目成本。
4. 绝对定位技术
四向穿梭车应采用基于 二维码的绝对定位技术,实现实时位置反馈与精准导航。
智世机器人四向穿梭车集成了哪些安全设计?
智世机器人四向穿梭车采用多重安全设计,确保在自动化仓储环境中实现稳定可靠运行。
关键安全设计包括:
1. 防碰撞保护
穿梭车周围配备防撞结构,可降低碰撞造成的损伤,保护设备外部结构与内部组件。
2. 可选障碍物检测系统
穿梭车可配置障碍物检测系统,通过识别运行路径中的潜在障碍物,提升运行安全性。
3. 多机器人智能交通管理
当多台穿梭车同时运行时,WCS 自动规划每台机器人的运行路径,避免相互干扰,确保任务高效执行。
4. 电池安全管理
电池系统具备电量监控功能,并支持自动充电管理,提升运行安全性与能源可靠性。
智世机器人四向穿梭车的主要易损件有哪些?
智世机器人四向穿梭车的主要易损件为驱动轮。
驱动轮的使用寿命取决于以下因素:
货架轨道安装精度
设备运行频率
聚氨酯包胶层的实际磨损情况
在正常运行条件下,驱动轮通常约在运行一年后可能需要更换。
但更换判断不应仅依据固定周期,而应根据聚氨酯轮面实际磨损状态进行评估。
智世机器人四向穿梭车仓储系统对托盘有哪些要求?
为确保四向穿梭车系统安全稳定运行,所使用的托盘应满足以下要求:
1. 托盘变形
存在明显变形的托盘不得用于存储,无论托盘材质为木质、塑料还是钢制。
2. 托盘损坏
存在部件破损或缺失的托盘不得使用,例如木板断裂或塑料部件损坏等情况。
3. 托盘支撑结构
对于木托盘,如果承载侧中间支撑块相比托盘边缘出现明显凹陷:
凹陷超过 10 mm 的托盘不建议使用
支撑块脱落的托盘禁止使用
4. 条码状态
托盘条码出现以下情况时,需要及时更换:
脱落
损坏
污损或无法识别
5. 托盘挠度
满载状态下,如果托盘中心挠度超过 12 mm,必须停止使用。
合理的托盘管理是保障**自动化托盘存储与取出系统(AS/RS)**稳定运行的重要基础。
四向穿梭车如何检测托盘是否成功取货?
智世机器人四向穿梭车采用向上检测的超声波传感器判断托盘状态。
传感器参数包括:
检测方向: 垂直向上检测
检测范围: 25–250 mm
通过监测机器人上方空间,超声波传感器可识别托盘及货物是否正确放置于穿梭车上,确保在存储与取出过程中实现可靠的托盘检测。
智世机器人四向穿梭车是否支持障碍物检测?
支持。智世机器人四向穿梭车可选配障碍物检测系统。
该系统采用 4 个激光雷达传感器,分别安装于穿梭车四周。
技术参数:
检测距离: 0.1–2 m
传感器数量: 4 个激光雷达单元
当检测到运行方向存在障碍物时,穿梭车会自动停止,并通过 WMS/WCS 集成向上位系统发送报警信号。
该可选安全功能可提升自动化仓储环境中的运行安全性。
智世机器人四向穿梭车如何清洁定位二维码上的灰尘?
智世机器人四向穿梭车配备二维码自动清洁功能,以保持定位精度。
运行过程中:
穿梭车启动后,安装在二维码扫描器附近的吹气装置持续运行。
气流可在设备运行过程中清除二维码表面的灰尘与颗粒物。
在粉尘较多的环境中,用户还可额外安装软毛刷,增强清洁效果。
该设计有助于确保二维码稳定识别,提升仓储环境下的定位可靠性。
智世机器人四向穿梭车如何完成托盘存取?
智世机器人四向穿梭车通过升降式托盘平台完成托盘的存储与取出作业。
托盘取货流程
当执行取货任务时:
四向穿梭车移动至目标存储位置。
设备移动至目标托盘下方。
升降平台升起托盘及其上的货物。
穿梭车将托盘运输至指定位置。
托盘存储流程
当执行存储任务时:
四向穿梭车携带托盘移动至指定存储位置。
升降平台下降,将托盘放置于货架货位上。
穿梭车完成存储任务并返回执行下一项任务。
升降动作由伺服系统控制,位置传感器用于确认升降过程是否精准完成。
该设计可在高密度自动化存储系统中实现可靠、高效的托盘搬运。
使用四向穿梭车的托盘 AS/RS 系统如何实现入库与出库流程?
托盘入库流程
执行托盘入库时:
人工叉车或 AGV 将托盘货物运输至入库站。
WMS(仓库管理系统) 分配存储位置。
WCS(仓库控制系统) 调度四向穿梭车执行托盘搬运任务。
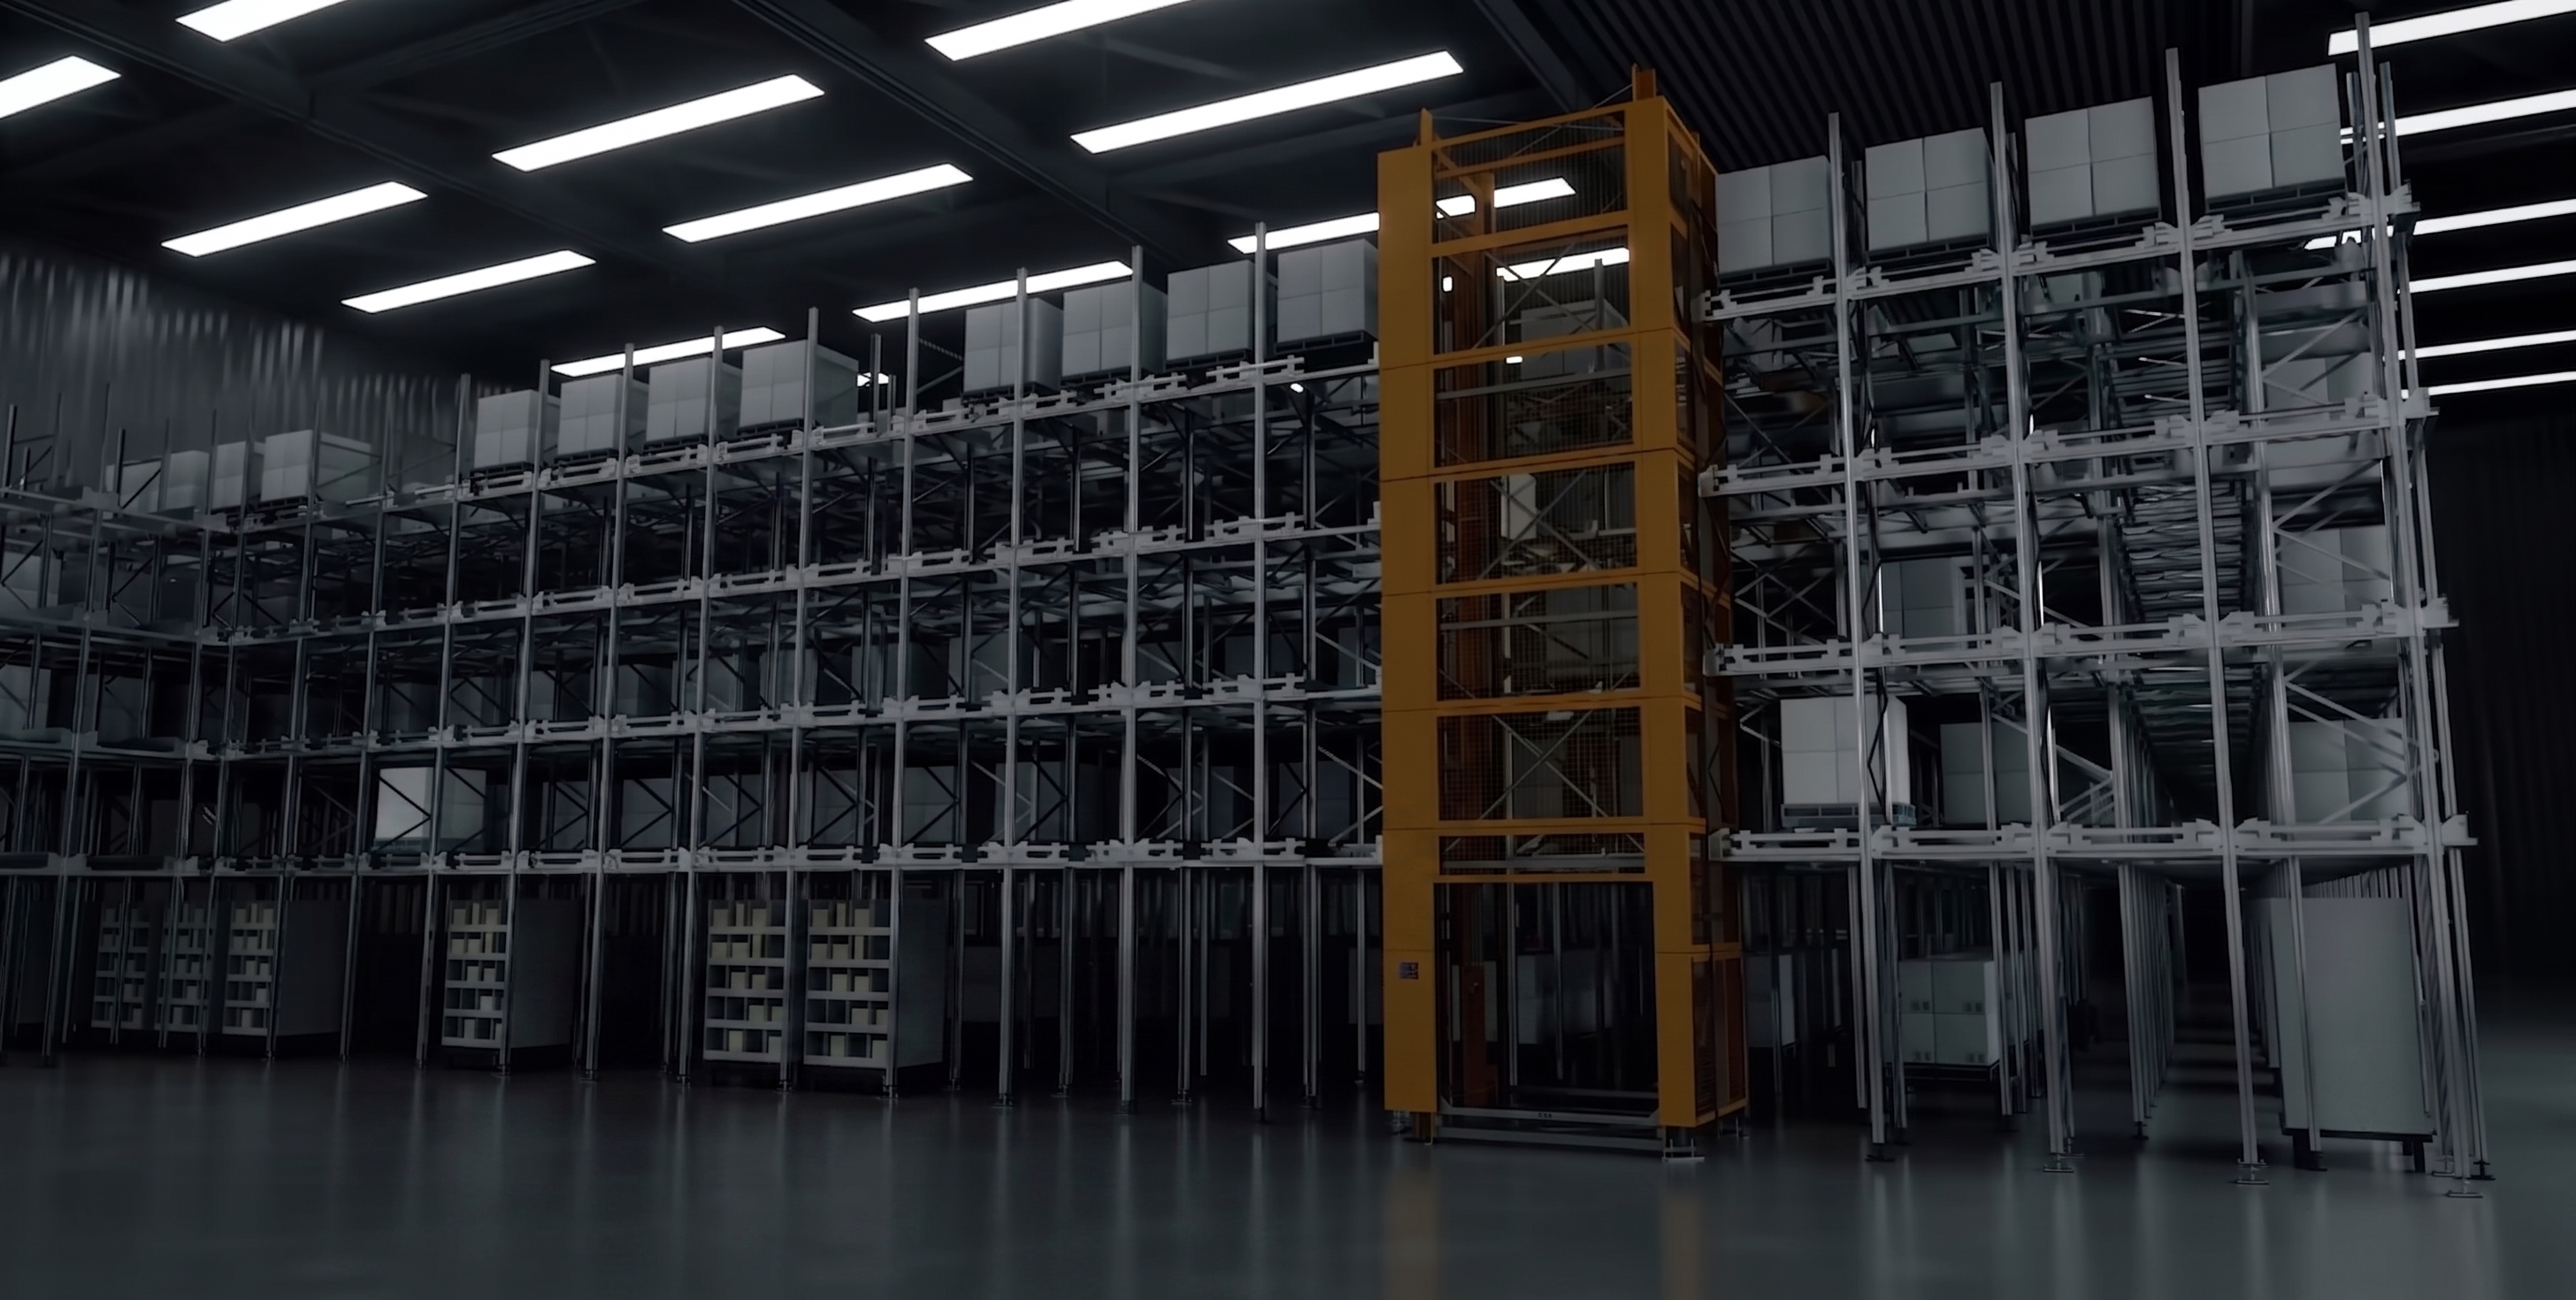
托盘经过输送系统识别与校验后,由智世机器人提升机将托盘输送至指定货架层。
四向穿梭车将托盘存放至指定存储位置。
托盘出库流程
执行出库任务时:
WMS 下发出库任务。
WCS 调度四向穿梭车取出目标托盘。
四向穿梭车将托盘运输至提升机位置。
提升机将托盘下降至地面层。
输送系统将托盘输送至出库站。
叉车或 AGV 取走出库货物。
该一体化流程通过 WMS/WCS 的无缝协同,实现高效的自动化托盘存储与取出。
智世机器人四向穿梭车如何与仓库控制系统进行通信?
智世机器人四向穿梭车主要通过工业无线接入点(AP)实现无线通信,与仓库控制系统进行实时数据交换。
针对定制化应用场景,系统也可支持5G 通信技术,以满足更高水平的连接稳定性、响应速度及大规模仓储自动化需求。
四向穿梭车机械升降与换向设计有哪些优势?
智世机器人四向穿梭车采用专利机械升降换向机构,提升传动效率与整体运行可靠性。
相比传统液压升降结构,机械设计具备以下优势:
更高传动效率,实现更平稳的运行性能
降低制动冲击,减少运行过程中的打滑风险
紧凑型结构设计,降低设备尺寸与自重
更高机械强度与运行灵活性
减少设备占用空间,提升存储密度
与液压系统相比,机械升降结构避免了常见问题,包括:
液压油泄漏与污染风险
液压油更换周期短的问题
密封件老化问题
复杂的液压维护与故障排查
该设计为高密度托盘 AS/RS 应用提供了更加清洁、可靠、低维护的自动化解决方案。
智世机器人四向穿梭车的运行温度范围是多少?
智世机器人四向穿梭车可在多种仓储环境中稳定运行,标准运行温度范围为 -25°C 至 +50°C。
该系统已在多种温控环境中完成应用验证,包括冷库仓储与高温仓储环境,能够在复杂运行条件下保持稳定性能。
智世机器人四向穿梭车遥控器有哪些功能?
智世机器人四向穿梭车遥控器提供基础操作与维护功能,包括急停、系统复位和电源重启。
1)急停功能
急停按钮可立即停止四向穿梭车运行。
触发后,PLC 通过伺服驱动系统发送停止指令,使电机停止运行,确保设备能够快速、安全地停止。
2)系统复位
复位按钮用于在需要时重置 PLC 程序,使四向穿梭车控制系统重新启动。
3)电源重启
重启功能用于控制穿梭车主电源。
操作人员连续按下按钮两次,即可重新启动设备主电源系统,恢复正常运行。
