



智世机器人四向穿梭车仓储系统的首层存储高度最低是多少?
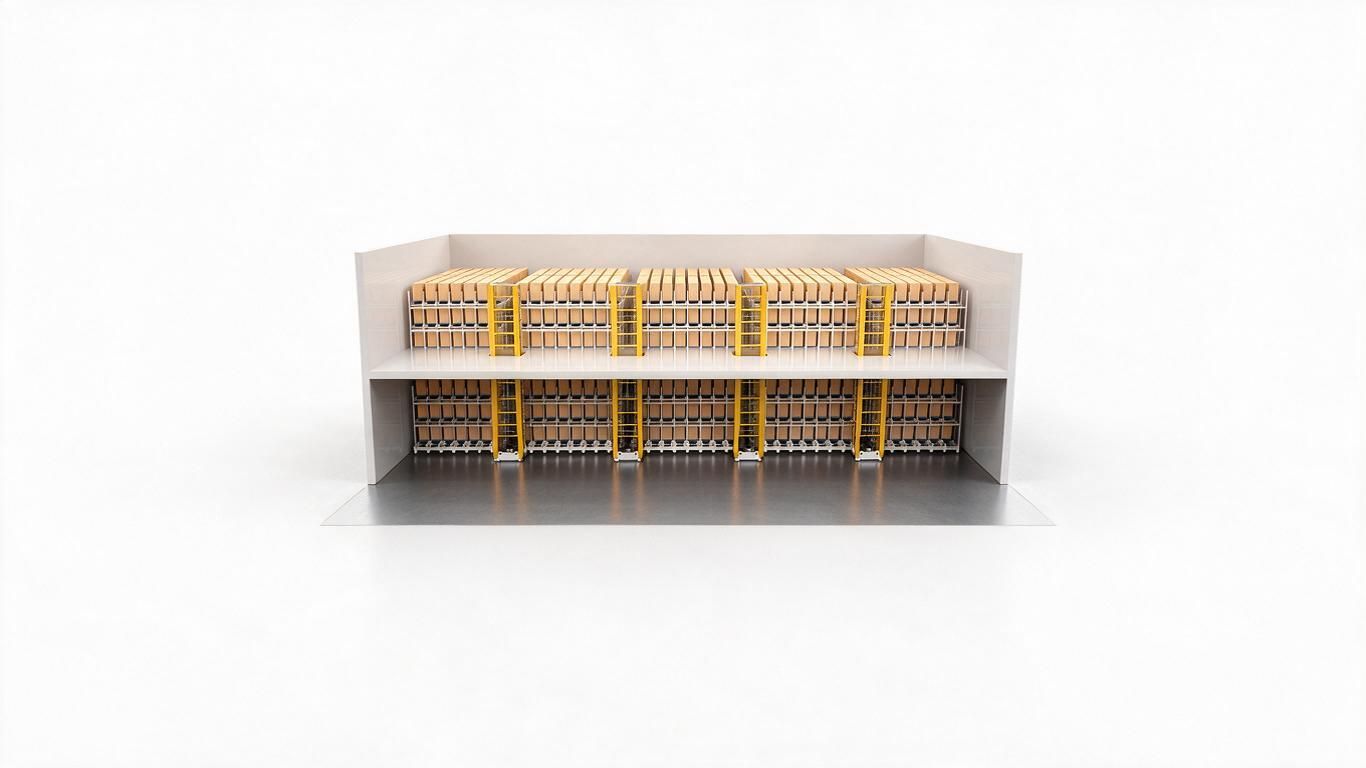
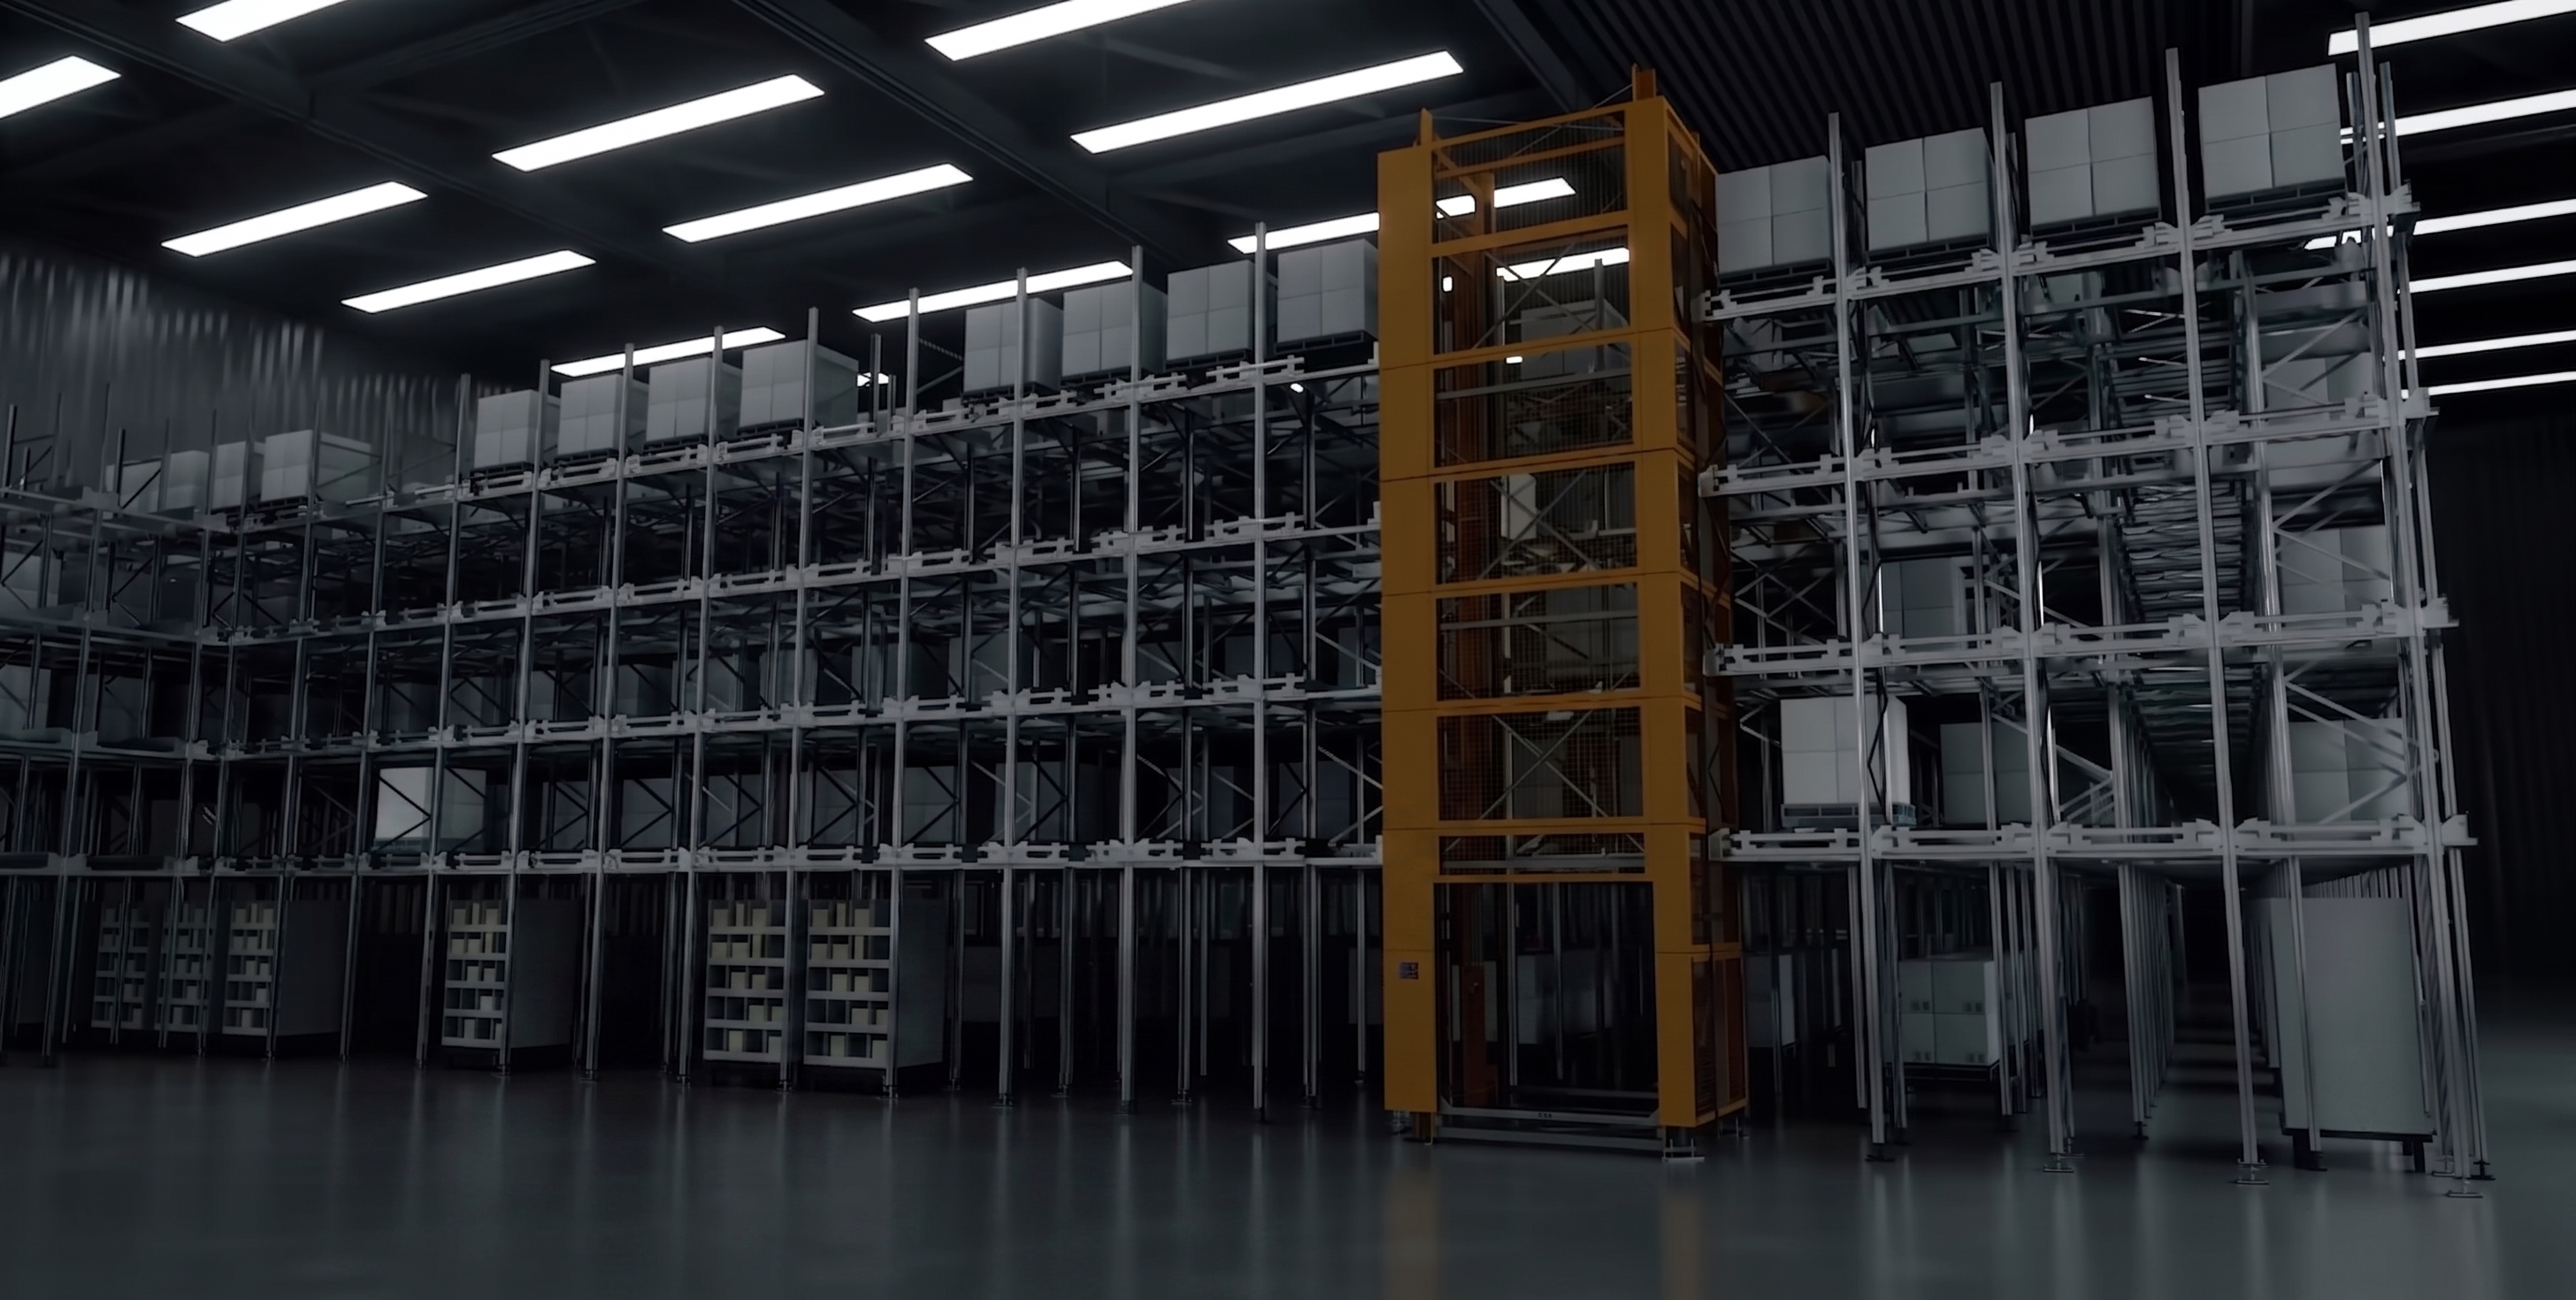
首层存储高度最低为:
430 mm
(参考:提升机轨道高度 260 mm)
通过定制化货架设计与地坑施工方案,首层存储高度还可进一步降低。
但更低的存储高度可能会增加:
安装复杂度
货架定制要求
项目整体实施成本
最佳设计方案需根据仓库条件与项目需求综合确定。
智世机器人四向穿梭车如何实现多机器人调度?
智世机器人仓库控制系统(WCS)通过智能调度与协同控制,实现多台四向穿梭车的高效运行。
调度过程包括:
路径智能规划
WCS 根据每台机器人当前位置与目标位置,计算最优运行路径。实时位置交互
穿梭车与上层控制系统之间实时交换位置信息。智能交通管理
WCS 通过以下策略管理机器人运行:等待
避让
路径调整
这些智能调度算法能够避免多机器人运行过程中的路径冲突,同时最大化系统吞吐能力与运营效率。
智世机器人四向穿梭车如何实现自动充电?
智世机器人四向穿梭车采用接触式自动充电系统。
充电结构包括:
安装于货架巷道末端的充电接触板
位于穿梭车底部的充电触点
安装于充电柜内部的专用电池充电器
充电流程:
当电池电量达到预设阈值时,WCS 调度穿梭车移动至充电位置。
穿梭车充电触点与货架上的充电接触板连接。
充电器检测电池状态,并自动启动充电。
当电池充满,或穿梭车接收到新的仓储任务时,充电过程自动停止。
充电器支持输入电压:
AC 220V
该自动充电系统提升设备可用率,支持仓储自动化系统持续稳定运行。
智世机器人四向穿梭车电池包如何维护?
为保持电池性能并延长使用寿命,应定期对电池包进行充电与规范存储。
建议维护方式:
正常运行期间,每 3 周 对电池包进行一次人工充满电。
若穿梭车长期不使用:
关闭电池电源
取出电池包
存放于干燥且通风良好的环境中
每 2 个月 对电池进行一次充电,使电压保持在 51–53V 范围内
合理的电池维护有助于保障设备稳定运行,并延长电池使用寿命。
智世机器人四向穿梭车如何实现方向切换?
四向穿梭车通过调节不同方向驱动轮之间的高度差,实现行驶方向切换。
换向过程由以下系统共同控制:
PLC 控制系统
伺服电机驱动
位置传感器
在方向切换过程中,伺服电机执行升降动作,位置传感器实时检测并确认换向动作是否完成。
该设计确保四向穿梭车能够在纵向与横向行驶方向之间实现精准、可靠的切换。
四向穿梭车如何在货架系统内实现稳定运行并避免脱轨?
智世机器人四向穿梭车采用带法兰聚氨酯包胶驱动轮。
车轮法兰与货架轨道共同形成导向结构,防止穿梭车偏离设计运行轨迹。
该设计确保:
在存储巷道内稳定运行
实现可靠轨道导向
降低脱轨风险
适应高密度货架环境下的平稳运行
智世机器人四向穿梭车如何实现精准定位?
智世机器人四向穿梭车采用基于二维码的绝对定位系统,实现精准的位置控制。
运行过程中:
穿梭车通过基于距离的运动控制沿货架轨道运行。
车载扫描器持续读取安装于轨道上的二维码。
在每个交叉点位置,系统识别并校验穿梭车实际位置。
当接近目标位置时,穿梭车根据二维码中心偏差进行精细定位调整。
该技术可实现高精度停靠,确保在自动化托盘存储系统中的可靠运行。
低温电池与四向穿梭车标准电池有什么区别?
针对低温仓储应用,智世机器人四向穿梭车采用专门设计的低温电池系统,并增加硅胶加热元件。
相比标准电池,低温电池系统通过以下设计提升在低温环境中的运行性能:
防爆加热设计
高电气绝缘性能
优异耐温性能
高机械耐久性
长期抗老化能力
该系统同时集成双金属温控器,通过降低启动与停止温度之间的温差,实现稳定的温度控制。
确保电池系统在冷库自动化环境中保持可靠运行。
智世机器人四向穿梭车的电池规格是什么?
智世机器人四向穿梭车采用 48V / 40Ah 磷酸铁锂(LiFePO₄)电池包。
主要参数包括:
电池电压: 48V
电池容量: 40Ah
充电时间: 1–2 小时
运行时间: 6–8 小时
循环寿命: 约 2000 次循环
同时,可根据具体项目需求定制更高容量的电池包。
